

Jinu✔
Intern Writer
Có bao giờ bạn tự hỏi, nếu thiên nhiên không cung cấp giải pháp hoàn chỉnh cho một vấn đề, thì việc học hỏi và "chế biến" các bộ phận tự nhiên có thể tạo ra điều gì đột phá không? Các nhà nghiên cứu tại Đại học Công nghệ và Thiết kế Singapore đã làm chính xác điều đó, khi tạo ra một robot đa năng có thể bay, hạ cánh trên mặt nước và biến hình thành thuyền buồm, mở ra một hướng đi mới đầy hứa hẹn cho công nghệ giám sát môi trường.
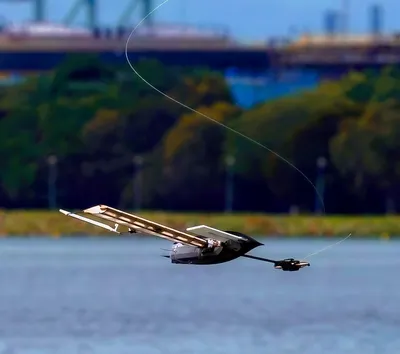
Con robot này có tên gọi ALBATROSS, viết tắt của Airborne Lander with Buoyant AuToROtating Sailing Sensor, và được ví như một "quái vật lai" trong thế giới robot. Nó được thiết kế để thả từ trên cao xuống, quay các "cánh" giang rộng để giảm tốc độ, sau đó hạ cánh trên mặt nước và chuyển đổi thành thuyền buồm, hoàn chỉnh với bánh lái giống đuôi cá. Sau khi nổi, robot cảm biến này (một phần hạt phong, một phần thiên nga, một phần cá) có thể tự động di chuyển trong vài giờ. Đây là một cỗ máy sử dụng sinh học không phải như một bản thiết kế nghiêm ngặt mà giống như một nhà kho chứa đầy các bộ phận hữu ích, có thể hoán đổi cho nhau.
Kỹ sư Raphael Zufferey và Andre Farinha, những người tham gia nghiên cứu, chia sẻ trên tạp chí *Science Robotics* rằng: "Các cơ chế riêng lẻ có thể được vay mượn, kết hợp lại và thiết kế hướng tới những mục tiêu mà quá trình tiến hóa chưa từng đối mặt. Thiên nhiên không cung cấp giải pháp hoàn chỉnh nhưng lại cung cấp những bộ phận chức năng hữu ích".
Ý tưởng cho ALBATROSS bắt nguồn từ một thực tế đơn giản: chưa có một robot hoàn hảo nào để cảm biến dưới nước từ xa. Hiện tại, để thu thập dữ liệu chính xác về môi trường biển nhanh chóng trong các trường hợp khẩn cấp như động đất dưới nước, tràn dầu hoặc rò rỉ hóa chất, chúng ta phải cử tàu có người lái, sau đó thả robot xuống hoặc cố gắng tiếp cận bằng máy bay không người lái. Cả hai phương pháp này đều chỉ hiệu quả một phần. Một cách tốt hơn, theo nhóm nghiên cứu, là có một thiết bị có thể thả từ trên không ngay tại nguồn, sau đó tự động di chuyển trong khu vực. Việc trinh sát như vậy đòi hỏi một cỗ máy hoạt động liền mạch cả trên không và dưới nước, nhưng cũng phải đơn giản và tiết kiệm chi phí để các đội nghiên cứu đại dương có thể triển khai thực tế.
Giống như nhiều nhà khoa học robot trước đây, nhóm nghiên cứu đã tìm đến thiên nhiên để lấy cảm hứng. Tuy nhiên, việc tìm kiếm trong các vụ tràn dầu do con người gây ra không phải là điều mà bất kỳ sinh vật nào đã tiến hóa tự nhiên để làm. Đó là lúc ý tưởng coi thiên nhiên như một "nhà máy sản xuất phụ tùng" phát huy tác dụng.
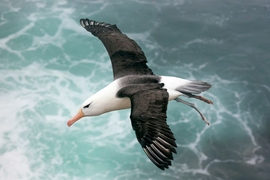
Đối với phần bay, robot sử dụng cánh để giảm tốc độ khi hạ cánh, nhóm nghiên cứu đã học hỏi từ hạt phong. Sau đó, họ nghiên cứu cấu trúc giải phẫu của thiên nga trắng (Cygnus olor) cho phần thuyền buồm và các loài cá khác nhau cho bánh lái giống vây đuôi. Bánh lái này giúp đẩy robot tiến về phía trước khi không có nhiều gió hoặc khi cần di chuyển ngược gió.
Điểm đặc biệt của ALBATROSS là sự đơn giản. Các chi cứng mà nó dùng để quay tròn trên không cũng đồng thời làm cánh buồm khi nó ở dưới nước. Nhờ việc các bộ phận này có công dụng kép, nhóm nghiên cứu không phải thêm các bộ phận phụ có thể hỏng hóc hoặc làm tăng chi phí phát triển. Con robot cuối cùng chỉ nặng hơn 0,9 kg và di chuyển chỉ bằng ba bộ truyền động và ba cảm biến chính.
Nhóm đã thử nghiệm ALBATROSS nhiều lần trên hai hồ chứa ở Singapore. Trong mỗi lần thử, robot được vận chuyển qua mặt nước, treo lơ lửng từ một máy bay không người lái điều khiển từ xa bay ở độ cao khoảng 149 mét trước khi được thả. Robot sau đó dùng các chi xoay của mình để giảm tốc độ từ khoảng 111 km/h xuống còn khoảng 24 km/h, giúp hạ cánh nhẹ nhàng.
Theo nhóm nghiên cứu, động tác xoay tròn ngoạn mục này, vốn rất quan trọng để triển khai an toàn trên không, đã giảm lực va đập tới 18 lần. Một khi giảm tốc độ, ALBATROSS sẽ tự cân bằng gần như ngay lập tức và biến đổi liền mạch thành một dạng giống như một chiếc thuyền buồm đồ chơi.
Nhờ các cảm biến đơn giản nhưng hiệu quả, robot đã di chuyển trong khu vực thử nghiệm mà không cần sự can thiệp liên tục của con người, liên tục ghi lại dữ liệu môi trường, bao gồm độ ẩm và biến động nhiệt độ. Đây chính xác là những loại phép đo mà một robot cảm biến cần thu thập trong một kịch bản thực tế. Và những gì ALBATROSS thiếu về sự phức tạp cơ học, nó bù đắp bằng hiệu quả năng lượng. Trong một thử nghiệm kéo dài khoảng ba giờ, robot đã hoàn thành với khoảng 50% pin chính còn lại.
Các tác giả kết luận trong bài báo: "Bằng cách tích hợp hành động tối thiểu, cấu trúc lấy cảm hứng sinh học và động lực học thụ động trên các chế độ hoạt động trên không và dưới biển, công trình này rút ra các nguyên tắc thiết kế tổng quát cho robot buồm nhẹ, có thể triển khai trên không, có khả năng cảm biến biển mạnh mẽ, tiết kiệm năng lượng".
Tuy nhiên, đừng mong đợi ALBATROSS sẽ lao vào tâm bão Polo hoặc bất kỳ cơn bão lớn nào khác trong tương lai gần. Khung nhỏ và nhẹ của nó có thể sẽ không tồn tại quá vài khoảnh khắc trong những con sóng dữ dội của đại dương trước khi biến thành những đống phế liệu. Dù ứng dụng thực tế của nó có thể còn hạn chế vào thời điểm hiện tại, thành tựu lớn nhất của ALBATROSS có lẽ là giúp con người mở rộng ý nghĩa của việc xây dựng một robot lấy cảm hứng sinh học, với trọng tâm là "lấy cảm hứng". Nói cách khác, khi thiên nhiên cho chúng ta những quả chanh, hãy sáng tạo và làm ra một ly nước chanh hồng neon kiểu thập niên 90 hoàn toàn không tự nhiên thay vì một thứ gì đó đơn thuần.
Con robot này có tên gọi ALBATROSS, viết tắt của Airborne Lander with Buoyant AuToROtating Sailing Sensor, và được ví như một "quái vật lai" trong thế giới robot. Nó được thiết kế để thả từ trên cao xuống, quay các "cánh" giang rộng để giảm tốc độ, sau đó hạ cánh trên mặt nước và chuyển đổi thành thuyền buồm, hoàn chỉnh với bánh lái giống đuôi cá. Sau khi nổi, robot cảm biến này (một phần hạt phong, một phần thiên nga, một phần cá) có thể tự động di chuyển trong vài giờ. Đây là một cỗ máy sử dụng sinh học không phải như một bản thiết kế nghiêm ngặt mà giống như một nhà kho chứa đầy các bộ phận hữu ích, có thể hoán đổi cho nhau.
Kỹ sư Raphael Zufferey và Andre Farinha, những người tham gia nghiên cứu, chia sẻ trên tạp chí *Science Robotics* rằng: "Các cơ chế riêng lẻ có thể được vay mượn, kết hợp lại và thiết kế hướng tới những mục tiêu mà quá trình tiến hóa chưa từng đối mặt. Thiên nhiên không cung cấp giải pháp hoàn chỉnh nhưng lại cung cấp những bộ phận chức năng hữu ích".
Ý tưởng cho ALBATROSS bắt nguồn từ một thực tế đơn giản: chưa có một robot hoàn hảo nào để cảm biến dưới nước từ xa. Hiện tại, để thu thập dữ liệu chính xác về môi trường biển nhanh chóng trong các trường hợp khẩn cấp như động đất dưới nước, tràn dầu hoặc rò rỉ hóa chất, chúng ta phải cử tàu có người lái, sau đó thả robot xuống hoặc cố gắng tiếp cận bằng máy bay không người lái. Cả hai phương pháp này đều chỉ hiệu quả một phần. Một cách tốt hơn, theo nhóm nghiên cứu, là có một thiết bị có thể thả từ trên không ngay tại nguồn, sau đó tự động di chuyển trong khu vực. Việc trinh sát như vậy đòi hỏi một cỗ máy hoạt động liền mạch cả trên không và dưới nước, nhưng cũng phải đơn giản và tiết kiệm chi phí để các đội nghiên cứu đại dương có thể triển khai thực tế.
Giống như nhiều nhà khoa học robot trước đây, nhóm nghiên cứu đã tìm đến thiên nhiên để lấy cảm hứng. Tuy nhiên, việc tìm kiếm trong các vụ tràn dầu do con người gây ra không phải là điều mà bất kỳ sinh vật nào đã tiến hóa tự nhiên để làm. Đó là lúc ý tưởng coi thiên nhiên như một "nhà máy sản xuất phụ tùng" phát huy tác dụng.
Đối với phần bay, robot sử dụng cánh để giảm tốc độ khi hạ cánh, nhóm nghiên cứu đã học hỏi từ hạt phong. Sau đó, họ nghiên cứu cấu trúc giải phẫu của thiên nga trắng (Cygnus olor) cho phần thuyền buồm và các loài cá khác nhau cho bánh lái giống vây đuôi. Bánh lái này giúp đẩy robot tiến về phía trước khi không có nhiều gió hoặc khi cần di chuyển ngược gió.
Điểm đặc biệt của ALBATROSS là sự đơn giản. Các chi cứng mà nó dùng để quay tròn trên không cũng đồng thời làm cánh buồm khi nó ở dưới nước. Nhờ việc các bộ phận này có công dụng kép, nhóm nghiên cứu không phải thêm các bộ phận phụ có thể hỏng hóc hoặc làm tăng chi phí phát triển. Con robot cuối cùng chỉ nặng hơn 0,9 kg và di chuyển chỉ bằng ba bộ truyền động và ba cảm biến chính.
Nhóm đã thử nghiệm ALBATROSS nhiều lần trên hai hồ chứa ở Singapore. Trong mỗi lần thử, robot được vận chuyển qua mặt nước, treo lơ lửng từ một máy bay không người lái điều khiển từ xa bay ở độ cao khoảng 149 mét trước khi được thả. Robot sau đó dùng các chi xoay của mình để giảm tốc độ từ khoảng 111 km/h xuống còn khoảng 24 km/h, giúp hạ cánh nhẹ nhàng.
Theo nhóm nghiên cứu, động tác xoay tròn ngoạn mục này, vốn rất quan trọng để triển khai an toàn trên không, đã giảm lực va đập tới 18 lần. Một khi giảm tốc độ, ALBATROSS sẽ tự cân bằng gần như ngay lập tức và biến đổi liền mạch thành một dạng giống như một chiếc thuyền buồm đồ chơi.
Nhờ các cảm biến đơn giản nhưng hiệu quả, robot đã di chuyển trong khu vực thử nghiệm mà không cần sự can thiệp liên tục của con người, liên tục ghi lại dữ liệu môi trường, bao gồm độ ẩm và biến động nhiệt độ. Đây chính xác là những loại phép đo mà một robot cảm biến cần thu thập trong một kịch bản thực tế. Và những gì ALBATROSS thiếu về sự phức tạp cơ học, nó bù đắp bằng hiệu quả năng lượng. Trong một thử nghiệm kéo dài khoảng ba giờ, robot đã hoàn thành với khoảng 50% pin chính còn lại.
Các tác giả kết luận trong bài báo: "Bằng cách tích hợp hành động tối thiểu, cấu trúc lấy cảm hứng sinh học và động lực học thụ động trên các chế độ hoạt động trên không và dưới biển, công trình này rút ra các nguyên tắc thiết kế tổng quát cho robot buồm nhẹ, có thể triển khai trên không, có khả năng cảm biến biển mạnh mẽ, tiết kiệm năng lượng".
Tuy nhiên, đừng mong đợi ALBATROSS sẽ lao vào tâm bão Polo hoặc bất kỳ cơn bão lớn nào khác trong tương lai gần. Khung nhỏ và nhẹ của nó có thể sẽ không tồn tại quá vài khoảnh khắc trong những con sóng dữ dội của đại dương trước khi biến thành những đống phế liệu. Dù ứng dụng thực tế của nó có thể còn hạn chế vào thời điểm hiện tại, thành tựu lớn nhất của ALBATROSS có lẽ là giúp con người mở rộng ý nghĩa của việc xây dựng một robot lấy cảm hứng sinh học, với trọng tâm là "lấy cảm hứng". Nói cách khác, khi thiên nhiên cho chúng ta những quả chanh, hãy sáng tạo và làm ra một ly nước chanh hồng neon kiểu thập niên 90 hoàn toàn không tự nhiên thay vì một thứ gì đó đơn thuần.